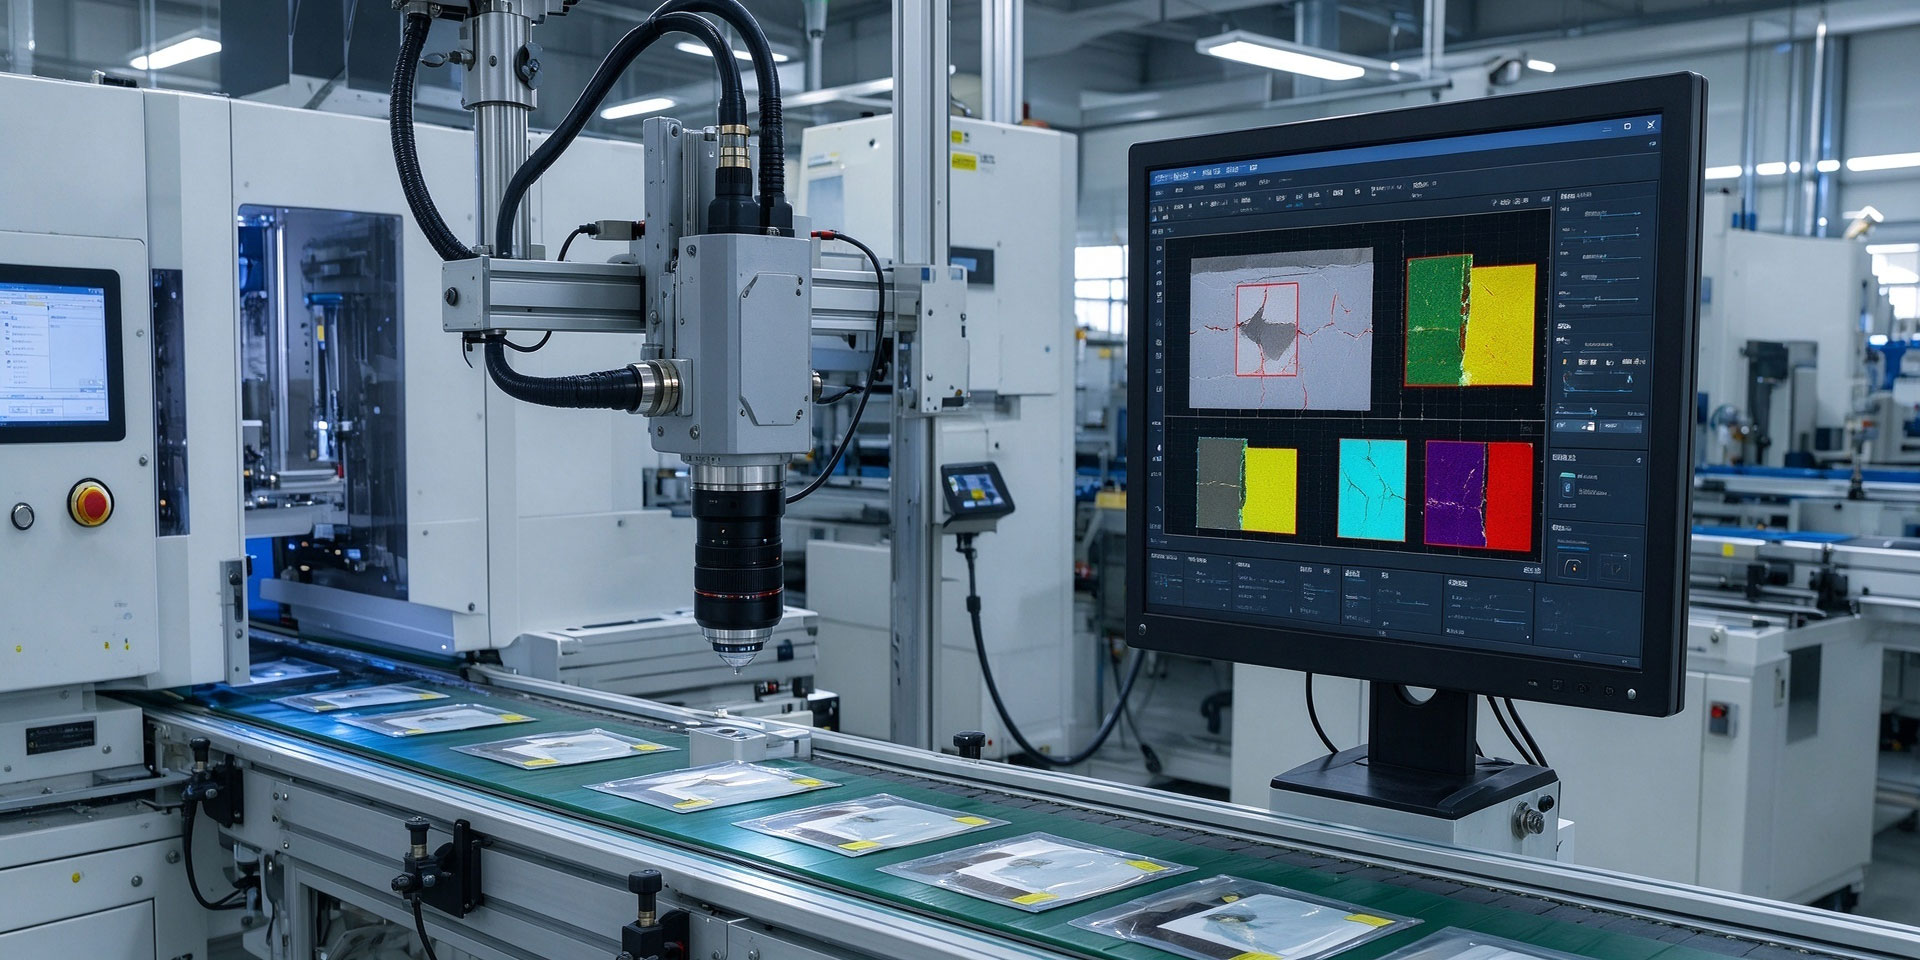
针对工业现场复杂的表面缺陷问题,提供从底层打光方案、数据标注到深度学习模型训练的端到端算法解析。突破传统视觉极限,实现微米级缺陷的全检与分类。
为什么传统视觉无法解决现代工业的复杂缺陷?
| 传统规则式视觉痛点 | 天创科林深度学习算法 |
|---|---|
| 环境敏感:依赖人工设定灰度阈值,环境光一变就误报。 | 自适应泛化:基于海量图像训练,自适应复杂光照与环境变化。 |
| 缺陷限制:无法检测不规则缺陷(如微细划痕、脏污、色差)。 | 不规则识别:精准识别不规则微小缺陷,泛化能力极强。 |
| 复杂背景失效:遇到复杂背景或反光材质直接失效。 | 抗干扰强:无惧复杂纹理与反光,稳定输出检测结果。 |
| 换产繁琐:换产新产品必须重新调整算法规则,费时费力。 | 柔性化换产:换产只需导入新模型,实现柔性化在线检测。 |
针对工业场景深度优化的底层引擎
工厂极难收集大量不良品样本。天创科林的算法通过数据增强与特征提取,仅需 几十张乃至几张 缺陷图片即可完成模型冷启动。
不仅判断“有没有缺陷”,还能精准描绘出“缺陷的轮廓与面积”,为后续的自动剔除与质量评级提供精确数据。
配合高分辨率工业相机与远心镜头,可稳定检出 0.01mm 级别的微小划痕与裂纹。
算法模型针对边缘算力盒子(如RK3588)深度量化加速,单张图像推理延迟 < 50ms,满足高速流水线节拍。
90%的视觉检测失败源于打光与图像采集,算法只是最后一步
| 第一阶段:光学打光 | 根据工件材质(金属/塑料/玻璃)选择环形光、同轴光、背光或 Dome 穹顶光,最大化凸显缺陷对比度。 |
|---|---|
| 第二阶段:数据采集 | 使用高分辨率工业相机,采集不同光照、不同工位的样本图片(OK/NG 图像)。 |
| 第三阶段:数据标注 | 使用专业标注工具,框选缺陷位置并进行分类(划痕/凹坑/脏污)。 |
| 第四阶段:模型训练 | 基于天创科林视觉中台进行模型训练,并在验证集上评估漏检率与误报率。 |
| 第五阶段:边缘部署 | 将量化后的模型下发至产线边缘算力盒子,对接 PLC 实现自动剔除。 |
基于自研AI机器视觉技术中台,天创科林实现政企智能终端与工业智能制造双赛道技术复用,提供从硬件设备到软件平台的全栈式解决方案。